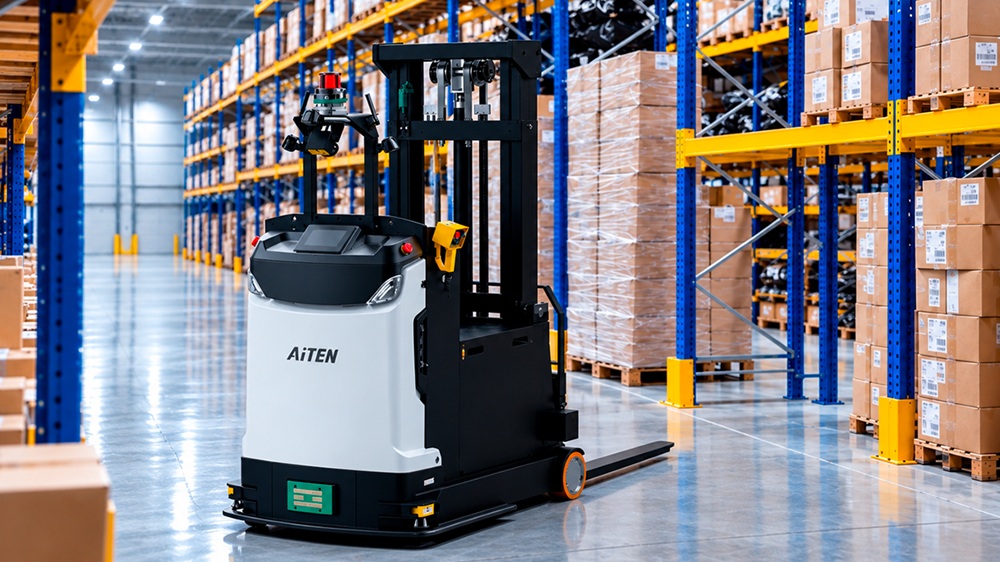
A movimentação autônoma de materiais dentro das fábricas já avançou muito beyond dos veículos que percorriam trajetos rigidamente definidos. Robôs móveis são capazes de navegar pelo ambiente, detectar obstáculos, planejar rotas e trabalhar de forma coordenada com outros equipamentos. O próximo passo é ampliar a capacidade dessas máquinas de compreender o que acontece ao seu redor e tomar decisões cada vez mais contextualizadas.
Essa evolução foi apresentada por Fernando Urquizu, COO da AiTEN Robotics, durante o Pollux Connect, evento realizado pela Pollux em Joinville para discutir transformações que começam a redesenhar a manufatura.
Ao abordar os desafios e tendências da robótica móvel, Fernando mostrou uma trajetória que vai da automação programada à chamada autonomia inteligente: sistemas capazes não apenas de executar comandos, mas de perceber melhor o ambiente, interpretar situações e adaptar sua atuação.
É nesse caminho que tecnologias como inteligência artificial, percepção 3D, fusão de sensores e modelos capazes de conectar visão, linguagem e ação começam a aproximar a robótica móvel de um dos conceitos que deve ganhar espaço na industry nos próximos anos: a IA Física.
De seguir um caminho a encontrar o próprio caminho
Uma das formas de compreender essa transformação é observar a evolução dos sistemas de movimentação automatizada. Os tradicionais AGVs (Automated Guided Vehicles) foram desenvolvidos para seguir trajetos determinados. Com os AMRs (Autonomous Mobile Robots ou robôs móveis autônomos), a navegação ganhou maior autonomia: sensores, algoritmos e tecnologias como LiDAR e SLAM permitem mapear o ambiente, localizar o equipamento e calcular rotas sem depender da instalação de guias físicos no chão ou de refletores nas paredes.
Na arquitetura apresentada pela AiTEN, os robôs se comunicam por Wi-Fi com um sistema de gerenciamento de frota, responsável por funções como controle de tráfego e distribuição das tarefas. Esse sistema também pode se conectar a softwares corporativos e industriais, como ERP, MES, WMS e WCS, beyond de equipamentos da própria operação.
O resultado é uma intralogística em que o robô deixa de ser apenas um equipamento automatizado e passa a integrar um sistema conectado de movimentação de materiais. Mas essa evolução também cria novos desafios.
Diferentes robôs, um mesmo sistema
Um deles aparece à medida que as empresas ampliam suas frotas. Robôs de fabricantes diferentes costumam operar em ecossistemas proprietários, cada um com seu próprio sistema de gerenciamento. Na prática, uma fábrica que incorpora novas marcas pode acabar acumulando diferentes plataformas, aumentando a complexidade de integração e gestão.
A resposta apresentada por Fernando passa pela interoperabilidade. Um dos movimentos nessa direção é o padrão VDA 5050, que estabelece uma interface padronizada de comunicação entre robôs móveis e sistemas de gerenciamento de frota de diferentes fornecedores.
“Hoje, se um cliente compra um robô, geralmente esse robô vem com seu próprio Fleet Management System. Se amplia a frota e compra outro equipamento, provavelmente terá outro sistema. Isso está começando a ser resolvido com padrões como o VDA 5050.”
Mais do que uma questão técnica, a interoperabilidade se torna importante para a escalabilidade da automação: quanto mais equipamentos autônomos passam a circular pela fábrica, maior a necessidade de coordená-los como parte de uma mesma operação.
Do obstáculo à compreensão do ambiente
Outro salto está acontecendo na maneira como o robô percebe o mundo ao redor. Em muitos sistemas atuais, sensores identificam que existe algo à frente e provocam uma reação previamente definida. Dependendo da situação, o equipamento reduz a velocidade ou para. A próxima camada de evolução é reconhecer o que está diante dele. E, depois, compreender o contexto daquela situação.
Fernando exemplificou essa progressão durante o Pollux Connect: “Hoje os robôs detectam um objeto, mas não sabem necessariamente que objeto é. O próximo nível é reconhecer se aquilo é uma pessoa, um palete ou outro elemento. No futuro, não apenas reconhecerão o objeto, mas poderão prever o que ele vai fazer e, a partir disso, decidir qual ação executar.”
A apresentação da AiTEN representa essa trajetória como uma passagem da percepção 2D para uma percepção 3D e multimodal, combinando tecnologias como LiDAR 2D e 3D, câmeras RGB e 3D, encoders, unidades de medição inercial, fusão de sensores e modelos de percepção baseados em IA.
A diferença parece sutil, mas é fundamental. Detectar significa saber que existe algo no caminho. Reconhecer permite identificar o objeto. Compreender o contexto acrescenta perguntas mais complexas: onde ele está? Está se movendo? Em qual direção? O que provavelmente acontecerá em seguida? É essa capacidade de transformar percepção em interpretação que abre caminho para respostas menos reativas e mais adaptativas.
De parar diante do obstáculo a decidir como seguir
O desafio se torna ainda maior quando se trata de empilhadeiras autônomas. Diferentemente de pequenos robôs móveis, esses equipamentos têm maior massa, transportam cargas e precisam considerar fatores como distância de frenagem, estabilidade da carga e pontos cegos. Por isso, simplesmente detectar um obstáculo e recalcular uma trajetória não é suficiente.
A apresentação da AiTEN mostrou três estágios dessa evolução. No primeiro, o equipamento detecta o obstáculo, reduz a velocidade e para. No segundo, calcula uma rota alternativa e continua a tarefa. Em uma próxima geração, a expectativa é incorporar mais informações do ambiente, classificar os elementos encontrados, prever movimentos e selecionar a alternativa mais adequada. É uma mudança da resposta reativa para a adaptativa e, progressivamente, para uma resposta preditiva. E é justamente nesse ponto que a discussão sobre robótica móvel começa a se encontrar com a IA Física.
Quando uma instrução substitui uma sequência de programação
Hoje, boa parte da autonomia ainda depende de tarefas previamente estruturadas. Um sistema de gerenciamento envia uma missão e o robô executa a sequência programada. Em uma camada mais avançada, o sistema informa a tarefa e o próprio robô calcula como chegar ao destino.
Segundo Fernando, a AiTEN já começou a trabalhar nessa segunda camada. “Hoje temos um Fleet Management System que envia as tarefas e o robô executa. O segundo nível é enviar a tarefa e o próprio robô decidir qual rota escolher. Nós já estamos começando a entrar nesse segundo nível.”
O passo seguinte é mais ambicioso. A apresentação da AiTEN associa essa evolução à IA Física e aos modelos VLA — Vision-Language-Action, que combinam percepção visual, compreensão de linguagem e capacidade de executar ações no mundo físico. Em vez de programar uma sequência como “vá ao ponto B, pegue o palete, siga até o ponto C e deixe a carga”, seria possível dar ao equipamento uma instrução em linguagem natural.
Fernando usou justamente esse exemplo: “Você poderá dar uma instrução em linguagem natural e o robô vai entendê-la. De acordo com o que percebe no ambiente, executará a ação. Será uma interação muito mais parecida com falar com uma pessoa.” Imagine dizer: “Pegue o palete pronto da linha 3 e leve-o até a área de expedição que estiver livre.”
Para cumprir a missão, não basta ao robô localizar coordenadas. Ele precisa perceber o que existe ao seu redor, compreender o significado da instrução, identificar qual é o palete, onde está a linha 3 e qual área de expedição está disponível, raciocinar sobre a situação, planejar como executar a tarefa e, só então, agir.
A sequência apresentada no Pollux Connect é clara: perceber, compreender, raciocinar, planejar e agir. Essa é uma diferença importante entre automatizar uma sequência e dar a uma máquina condições para compreender um objetivo e decidir como alcançá-lo.
O desafio dos dados para treinar máquinas no mundo físico
Entre a visão tecnológica e sua aplicação em escala, porém, existe um desafio importante: treinar esses sistemas. Modelos de IA precisam de grandes volumes de dados. No caso da IA Física, parte relevante desses dados precisa representar situações do mundo real: objetos, pessoas, trajetórias, interferências e inúmeras variações que podem ocorrer dentro de um ambiente industrial.
“Para fazer isso, precisamos treinar a inteligência artificial, e para treiná-la são necessários muitos dados. A melhor opção são os dados reais, mas coletá-los leva muito tempo.” Uma alternativa é recorrer a simulações, dados sintéticos e gêmeos digitais, capazes de reproduzir virtualmente situações e acelerar o treinamento. Fernando pondera, no entanto, que permanece o desafio de aproximar cada vez mais esses ambientes simulados da complexidade encontrada na operação real.
Por isso, apesar dos avanços, ele faz uma ressalva importante sobre o estágio atual da tecnologia: “Nós já estamos começando a coletar dados, mas ainda falta tempo.” A observação ajuda a colocar a IA Física em perspectiva. A direção tecnológica está definida, mas transformar essas capacidades em sistemas industriais robustos, seguros e escaláveis exige desenvolvimento, dados, validação e aprendizado no mundo real.
Da automação da movimentação à autonomia inteligente
A evolução apresentada no Pollux Connect mostra que o futuro dos robôs móveis não depende apenas de fazê-los circular de maneira autônoma. O movimento é mais amplo: integrar diferentes equipamentos, ampliar a percepção do ambiente, compreender melhor o contexto, antecipar situações e permitir que máquinas tomem decisões dentro de limites seguros e definidos pela operação.
Nesse percurso, o AGV que seguia uma rota determinada evoluiu para o AMR capaz de encontrar sua própria rota. O próximo estágio são robôs que entendem melhor o ambiente. E a IA Física aponta para uma nova fronteira: máquinas capazes de compreender o objetivo de uma tarefa e decidir como executá-la.
A apresentação da AiTEN no Pollux Connect não coloca essa transformação como algo concluído. Ao contrário, evidencia os desafios que ainda precisam ser superados — da interoperabilidade entre diferentes fabricantes à segurança de equipamentos maiores e à necessidade de dados para treinar os novos modelos de inteligência artificial.
Mas a direção dessa evolução já permite enxergar uma mudança importante para a industry: a robótica móvel começa a avançar da execução de movimentos programados para sistemas capazes de perceber, interpretar e responder de maneira cada vez mais inteligente ao mundo físico.
E, quando isso acontece, a discussão deixa de ser apenas sobre como automatizar o transporte de materiais. Passa a ser sobre quanto de inteligência e autonomia pode ser incorporado à própria operação intralogística.
Leia também:
Como uma fábrica evolui da digitalização para uma operação mais inteligente, preditiva e autônoma?
Por que a IA está saindo do mundo digital para transformar o mundo físico?
About a Pollux
A Pollux Automation, fundada em 1996, é uma multinacional brasileira com mais de mil projetos de automação e Indústria 4.0 nas Américas. Entregamos soluções turnkey que integram robótica, visão, IA, gêmeos digitais, software e AMRs para aumentar produtividade e eficiência. Reconhecida por Endeavor, EY, CNI, GPTW e premiada pela Finep, a empresa tornou-se independente novamente em setembro de 2025, mantendo parceria estratégica com a Accenture.